Instrukcja obsługiOperating manualSztuczny Horyzont · DHC-1 Chipmunk SP-YAC
- Przeznaczenie i statusPurpose and status
- Elementy sterowaniaControls
- UruchomienieStart-up
- Strony i nawigacjaPages and navigation
- Ekran horyzontuHorizon display
- Obsługa w locieIn-flight operation
- MapyMaps
- Menu UstawieniaSettings menu
- ProceduryProcedures
- Kolory, komunikaty i stany awaryjneColours, messages and failure states
- Dane techniczneTechnical data
1. Przeznaczenie i statusPurpose and status
Sztuczny Horyzont jest przyrządem doświadczalnym typu AHRS: pokazuje położenie przestrzenne samolotu (przechylenie i pochylenie), kurs magnetyczny, prędkość przyrządową, wysokość barometryczną, prędkość pionową, przeciążenie i dane pomocnicze. Jest zamontowany w samolocie DHC-1 Chipmunk SP-YAC obok certyfikowanego przyrządu uAvionix AV-30.Sztuczny Horyzont is an experimental AHRS-type instrument. It displays aircraft attitude (bank and pitch), magnetic heading, indicated airspeed, barometric altitude, vertical speed, load factor and auxiliary data. It is installed in the DHC-1 Chipmunk SP-YAC alongside the certified uAvionix AV-30.
Dokładność poszczególnych wskazań, zmierzona w lotach próbnych, wraz z ograniczeniami opisana jest na stronie Karta przyrządu. Niniejsza instrukcja opisuje obsługę.The accuracy of each indication, measured in test flights, together with its limitations, is described on the Instrument card page (Polish). This manual covers operation.
Instrukcja dotyczy oprogramowania z magnetometrem jako głównym źródłem kursu, tabelą dewiacji, nauką dewiacji w locie i plakietką GS (wersja 8cb5a86 z 29.09.2026). Wersję działającą na urządzeniu pokazuje strona Stan.This manual applies to the software with the magnetometer as the primary heading source, the deviation table, in-flight deviation learning and the GS box (version 8cb5a86 of 29 Sep 2026). The version running on the device is shown on the Status page (Polish).
2. Elementy sterowaniaControls
Ekran dotykowyTouch screen
Okrągły ekran 800 × 800 pikseli. Panel dotykowy rozpoznaje jeden palec naraz — gesty dwoma palcami nie działają. Narożniki obrazu leżą poza okrągłą szybą i nie są widoczne.Round 800 × 800 pixel screen. The touch panel detects one finger at a time — two-finger gestures do not work. The corners of the image lie outside the round glass and are not visible.
PokrętłaKnobs
Podwójne pokrętło: ENC1 (górne, z przyciskiem) i ENC2 (dolne, bez przycisku). Przytrzymanie przycisku ENC1 liczy się od 0,6 s.Dual knob: ENC1 (upper, with push button) and ENC2 (lower, no button). A press of the ENC1 button counts as a hold after 0.6 s.
| EkranScreen | ENC1 obrótENC1 turn | ENC1 wciśnięcieENC1 press | ENC1 przytrzymanieENC1 hold | ENC2 obrótENC2 turn |
|---|---|---|---|---|
| HoryzontHorizon | następna / poprzednia stronanext / previous page | — | przejście do Ustawieńgo to Settings | QNH ±1 hPaQNH ±1 hPa |
| Mapa, Mapa offlineMap, Offline map | następna / poprzednia stronanext / previous page | — | przejście do Ustawieńgo to Settings | przybliżenie / oddaleniezoom in / out |
| UstawieniaSettings | przesuwa kursor (turkusowa ramka)moves the cursor (cyan frame) | wybiera zaznaczoną pozycjęselects the highlighted item | poziom wyżej; z samej góry menu — powrót na Horyzontone level up; from the top of the menu — back to the Horizon | zmienia wartość zaznaczonej pozycjichanges the value of the highlighted item |
W Ustawieniach ENC2 zmienia wartość wiersza wskazanego kursorem: w prawo włącza lub zwiększa, w lewo wyłącza lub zmniejsza. Na ekranach Kalibracja kursu i Dewiacja ENC2 nastawia kurs bezpośrednio, 1° na krok.In Settings ENC2 changes the value of the row under the cursor: clockwise switches on or increases, counter-clockwise switches off or decreases. On the Heading calibration and Deviation screens ENC2 sets the heading directly, 1° per detent.
ZasilaniePower
Przełącznik pod ekranem tylko włącza urządzenie. Urządzenie ma własną baterię (moduł UPS), więc pracuje także bez zasilania z samolotu; stan baterii pokazuje plakietka na tarczy. Wyłączanie opisuje punkt 9.9.The switch below the screen only switches the unit on. The unit has its own battery (UPS module), so it also runs without aircraft power; the battery state is shown on the display. Shutdown is described in 9.9.
Nie wyłączać urządzenia przełącznikiem w trakcie pracy. Nagłe odcięcie zasilania podczas zapisu może uszkodzić kartę pamięci.Do not switch the unit off with the switch while it is running. Cutting power during a write can damage the memory card.
3. UruchomienieStart-up
- Włącz urządzenie przełącznikiem pod ekranem — przed uruchomieniem silnika.Switch the unit on with the switch below the screen — before engine start.
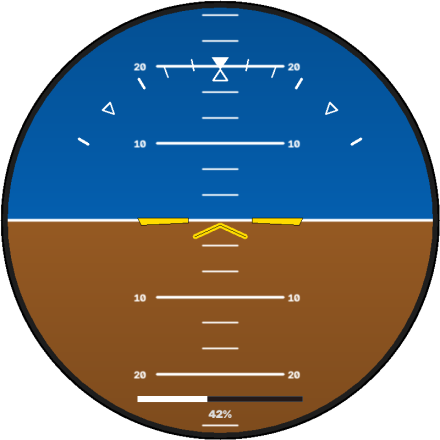
- Ekran startowy pokazuje tarczę horyzontu w poziomie i pasek postępu w procentach. Do ok. 85% urządzenie mierzy zero żyroskopów, od 85% do 100% wczytuje dane mapy.The start-up screen shows the horizon dial level and a progress bar in percent. Up to about 85% the unit measures the gyro zero; from 85% to 100% it loads the map data.
- Do końca pomiaru nie poruszaj samolotu ani przyrządu. Ruch w tej fazie daje błędne wskazania przez cały lot. Pomiar trwa ok. 1 minuty.Until the measurement ends do not move the aircraft or the instrument. Movement in this phase causes wrong indications for the whole flight. The measurement takes about 1 minute.
- Po 100% pojawia się Horyzont. Cała sekwencja nie trwa dłużej niż 140 s od włączenia — jeśli do tego czasu nie wczytają się dane mapy, urządzenie rusza bez nich i doczytuje je w tle.At 100% the Horizon appears. The whole sequence takes no longer than 140 s from switch-on — if the map data has not loaded by then, the unit starts without it and loads it in the background.
4. Strony i nawigacjaPages and navigation
Urządzenie ma pięć stron ułożonych w pętlę: Horyzont, Mapa, Mapa offline, Ustawienia, Zasilanie. Po ostatniej stronie następuje znowu pierwsza.The unit has five pages arranged in a loop: Horizon, Map, Offline map, Settings, Power. After the last page the first one follows again.
| SposóbHow | DziałanieAction |
|---|---|
| Przeciągnięcie palcem w poziomieHorizontal swipe | zmiana strony; nie działa na mapach (tam przeciągnięcie przesuwa mapę)changes page; not on the maps (there, dragging pans the map) |
| Strzałki u dołu ekranuArrows at the bottom | zmiana strony na każdej stronie; pojawiają się po dotknięciu ekranu i znikają po 10 s bez dotykuchange page on every page; they appear when the screen is touched and fade after 10 s without touch |
| Obrót ENC1ENC1 turn | zmiana strony (poza Ustawieniami)changes page (outside Settings) |
| Przytrzymanie ENC1ENC1 hold | skrót do Ustawieńshortcut to Settings |
5. Ekran horyzontuHorizon display
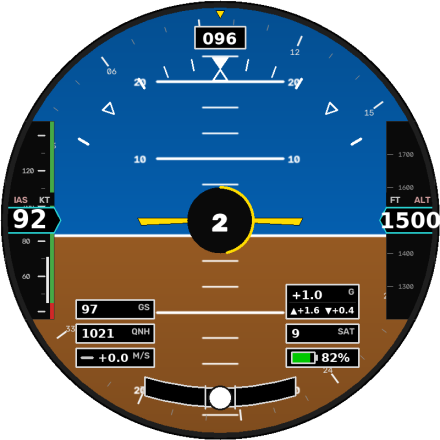
5.1 Elementy tarczyDisplay elements
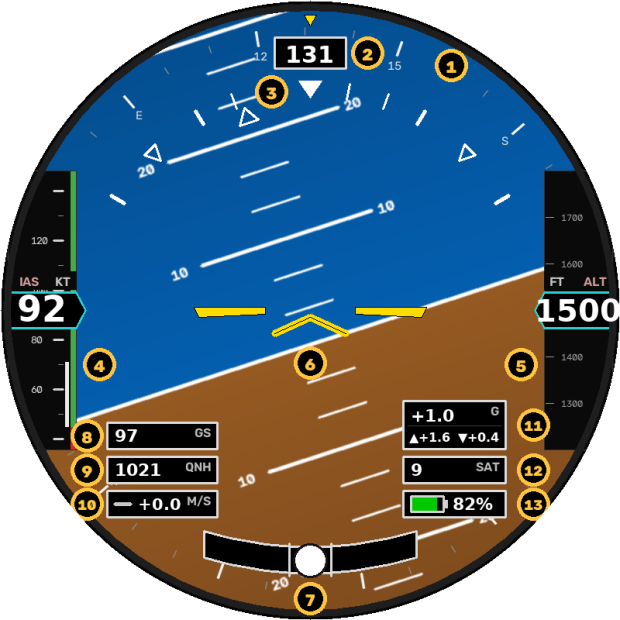
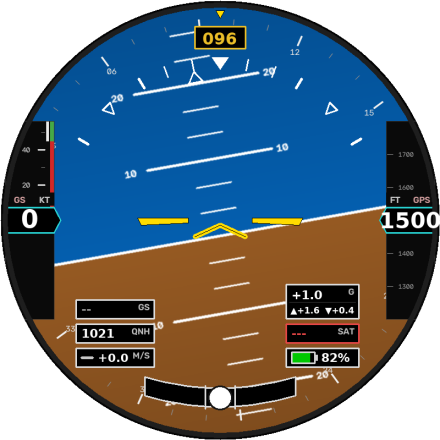
- Podziałka kursuHeading scale — Pierścień kompasu obraca się tak, że bieżący kurs jest zawsze pod indeksem u góry.The compass ring rotates so that the current heading is always under the index at the top.
- Kurs liczbowoHeading number — Kurs magnetyczny w stopniach. Biały — z magnetometru. Bursztynowy — bez pewnego odniesienia: z zapasowego źródła GPS/ADS-L (kierunek ruchu nad ziemią, nie kierunek dziobu) albo z samego żyroskopu.Magnetic heading in degrees. White — from the magnetometer. Amber — without a reliable reference: from the back-up GPS/ADS-L source (track over the ground, not nose heading) or from the gyro alone.
- Wskaźnik przechyleniaBank pointer — Trójkąt na skali przechylenia; kreski przy 10°, 20°, 30° i 60°, puste trójkąty przy 45°.Triangle on the bank scale; marks at 10°, 20°, 30° and 60°, hollow triangles at 45°.
- Taśma prędkościAirspeed tape — Prędkość w węzłach z polami barwnymi (rozdział 5.2). Napis IAS — prędkość przyrządowa z rurki Pitota. Napis GS — czujnik prędkości nie działa, pokazywana jest prędkość nad ziemią z GPS. Poniżej 5 kt prędkość przyrządowa jest pokazywana jako 0.Airspeed in knots with coloured arcs (chapter 5.2). Label IAS — indicated airspeed from the pitot. Label GS — the airspeed sensor is not working; GPS ground speed is shown instead. Below 5 kt the indicated airspeed is shown as 0.
- Taśma wysokościAltitude tape — Wysokość w stopach. Napis ALT — z barometru, według nastawionego QNH. Napis GPS — barometr nie działa, pokazywana jest wysokość z GPS (niezależna od QNH).Altitude in feet. Label ALT — barometric, referenced to the QNH set. Label GPS — the barometer is not working; GPS altitude is shown (independent of QNH).
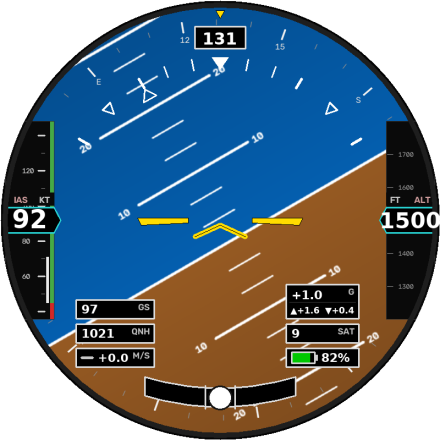
- Symbol samolotu i horyzontAircraft symbol and horizon — Żółty symbol samolotu na tle nieba i ziemi. Drabinka pochylenia: linie z liczbami co 10° i dwie krótkie kreski pomiędzy.Yellow aircraft symbol against sky and ground. Pitch ladder: numbered lines every 10° with two short marks in between.
- ChyłomierzSlip indicator — Kulka pokazuje siłę boczną, nie przechylenie; w zakręcie skoordynowanym zostaje na środku.The ball shows side force, not bank; in a coordinated turn it stays centred.
- GSGS — Prędkość nad ziemią z GPS w węzłach. Bez pozycji GPS — kreski.GPS ground speed in knots. Without a GPS position — dashes.
- QNHQNH — Nastawione ciśnienie w hPa; zmiana pokrętłem ENC2 (rozdział 6.1).QNH set, in hPa; changed with ENC2 (chapter 6.1).
- WariometrVertical speed — Prędkość pionowa w m/s z barometru. Strzałka zielona w górę — wznoszenie, czerwona w dół — opadanie.Vertical speed in m/s from the barometer. Green up arrow — climb, red down arrow — descent.
- PrzeciążeniomierzG-meter — Bieżące przeciążenie oraz szczyty ▲ maks. i ▼ min. od ostatniego skasowania. Domyślnie wyłączony.Current load factor and peaks ▲ max and ▼ min since the last reset. Off by default.
- SATSAT — Liczba satelitów GPS (przy źródle ADS-L napis POS / ADS-L). Kolory opisuje rozdział 10.Number of GPS satellites (with the ADS-L source: POS / ADS-L). Colours are described in chapter 10.
- BateriaBattery — Stan baterii urządzenia; zielony powyżej 50%, bursztynowy powyżej 20%, czerwony poniżej. Błyskawica — ładowanie.Unit battery; green above 50%, amber above 20%, red below. Lightning bolt — charging.
5.2 Pola barwne taśmy prędkościAirspeed tape colour arcs
| PoleArc | ZakresRange |
|---|---|
| czerwonered | poniżej VS i powyżej VNEbelow VS and above VNE |
| zielonegreen | od VS do VNOfrom VS to VNO |
| żółteyellow | od VNO do VNEfrom VNO to VNE |
| białe (węższe)white (narrower) | zakres pracy klap, od VS do VFEflap range, from VS to VFE |
Dla SP-YAC VNO = VNE = 155 kt, więc pola żółtego nie ma — tak jak na prędkościomierzu Chipmunka. Wartości zmienia się w Ustawieniach (punkt 9.6).For SP-YAC VNO = VNE = 155 kt, so there is no yellow arc — as on the Chipmunk’s airspeed indicator. The values are changed in Settings (9.6).
5.3 Elementy dodatkoweAdditional elements
Włączane w Ustawienia → Wyświetlanie: Pas startowy — obrys pasa najbliższego lotniska z bazy lotnisk, rysowany w perspektywie na tarczy; Wskaźnik toru lotu — pokazuje, dokąd samolot leci (z toru i prędkości GPS), a nie gdzie jest skierowany; Mapa terenu — drogi i rzeki rzutowane na płaską ziemię. Wszystkie trzy wymagają pozycji GPS i są pomocą w orientacji, nie nawigacją.Enabled in Settings → Display: Runway — outline of the nearest runway from the airfield database, drawn in perspective; Flight path marker — shows where the aircraft is going (from GPS track and speed), not where it is pointing; Ground map — roads and rivers projected onto flat ground. All three need a GPS position and are an orientation aid, not navigation.
6. Obsługa w locieIn-flight operation
6.1 QNH
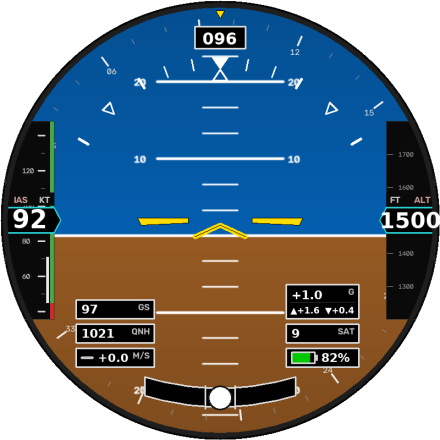
Na ekranie horyzontu obróć ENC2: 1 hPa na krok, zakres 950–1050 hPa. Nastawa jest zapamiętywana. Po zmianie wariometr zeruje się, żeby skok wyliczonej wysokości nie został pokazany jako wznoszenie.On the horizon page turn ENC2: 1 hPa per detent, range 950–1050 hPa. The setting is remembered. After a change the vertical speed resets so that the jump in computed altitude is not shown as a climb.
Nastaw aktualne QNH przed każdym lotem. Błąd 1 hPa to ok. 27 ft błędu wysokości.Set the current QNH before every flight. A 1 hPa error is about 27 ft of altitude error.
6.2 Poziomowanie (zerowanie położenia)Levelling (attitude zero)
Przytrzymaj palec na środku tarczy (w promieniu ok. 3 cm) przez 3 s. Na ekranie pojawia się odliczanie 3–2–1, a po nim napis POZIOM. Bieżące położenie staje się zerem przechylenia i pochylenia; zeruje się też kulka chyłomierza.Hold a finger on the centre of the dial (within about 3 cm) for 3 s. A 3–2–1 countdown appears, followed by POZIOM (level). The current attitude becomes zero bank and pitch; the slip ball is zeroed as well.
6.3 Kasowanie szczytów przeciążeniaResetting G peaks
Ustawienia → Przyrządy → Kasuj szczyty G. Wiersz potwierdza napisem Skasowano. Pozycję można dodać do Ulubionych, wtedy jest o jedno dotknięcie.Settings → Instruments → Reset G peaks. The row confirms with Cleared. The item can be added to Favourites for one-touch access.
7. MapyMaps
Mapa pokazuje pozycję samolotu na mapie obracanej zgodnie z kierunkiem lotu, z małym wskaźnikiem położenia w rogu. Mapa offline służy do przeglądania bez względu na pozycję. Obie korzystają z tych samych warstw lotniczych (strefy, lotniska, przeszkody, punkty VFR, VOR/NDB i inne), włączanych w Ustawienia → Mapa.Map shows the aircraft position on a track-up map with a small attitude indicator in the corner. Offline map is for browsing regardless of position. Both use the same aviation layers (airspace, airfields, obstacles, VFR points, VOR/NDB and others), switched in Settings → Map.
| Gest lub elementGesture or control | DziałanieAction |
|---|---|
| Przeciągnięcie w dowolnym miejscuDrag anywhere | przesuwanie mapypan |
| Podwójne stuknięcie z przeciągnięciem w pionieDouble tap and drag vertically | przybliżenie (w górę) / oddalenie (w dół)zoom in (up) / zoom out (down) |
| Podwójne stuknięcieDouble tap | wyśrodkowanie na samolociecentre on the aircraft |
| Przyciski po lewej: +, wyśrodkuj, −Buttons on the left: +, centre, − | jak wyżejas above |
| Przycisk z flagąFlag button | wybór trasy zaplanowanej na stronie Trasaselect a route planned on the Route page |
| Obrót ENC2ENC2 turn | przybliżenie / oddaleniezoom in / out |
| Strzałki u dołu, obrót ENC1Bottom arrows, ENC1 turn | zmiana strony (przeciągnięcie przesuwa mapę)change page (dragging pans) |
Przyciski i tytuł mapy znikają po 10 s bez dotyku.Map buttons and title fade after 10 s without touch.
8. Menu UstawieniaSettings menu
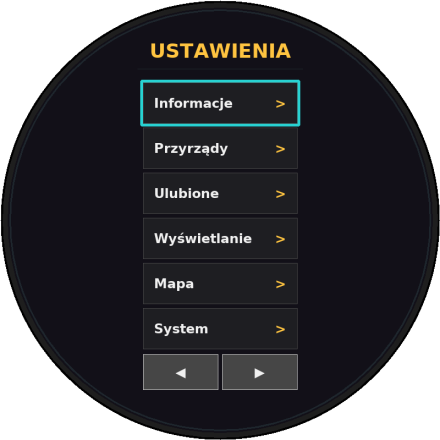
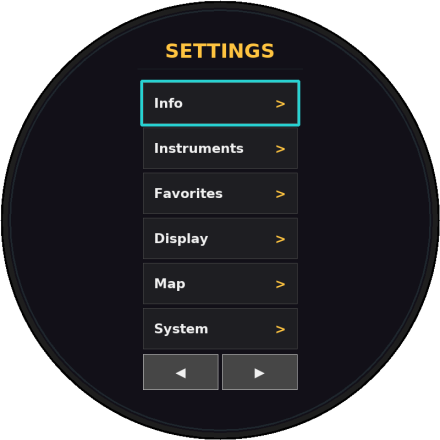
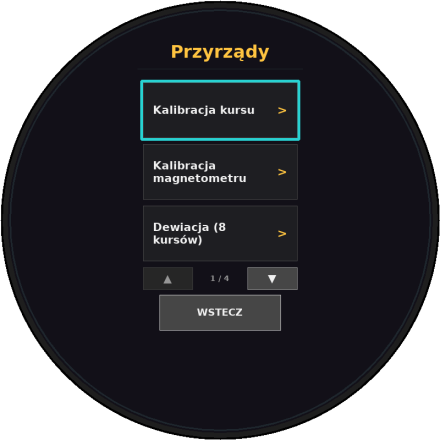
Menu główne ma sześć pozycji: Informacje, Przyrządy, Ulubione, Wyświetlanie, Mapa, System, oraz przyciski ◀ ▶, które przenoszą na poprzednią lub następną stronę urządzenia. Długie listy są podzielone na strony przewijane strzałkami ▲ ▼; pod każdą listą jest przycisk WSTECZ. Zmiany zapisują się od razu.The main menu has six items: Info, Instruments, Favorites, Display, Map, System, plus ◀ ▶ buttons that move to the previous or next device page. Long lists are split into pages scrolled with ▲ ▼; each list has a BACK button. Changes are saved immediately.
8.1 InformacjeInfo
| PozycjaItem | OpisDescription |
|---|---|
| PołączeniaConnections | stan każdego źródła danych z bieżącą wartością (rozdział 10)status of every data source with its current value (chapter 10) |
| StatusStatus | dane komputera: adres IP, sieć WiFi, bateria, temperatura, czas pracycomputer data: IP address, WiFi network, battery, temperature, uptime |
| Dziennik lotuFlight log | nagrywanie i wysyłka dziennika (punkt 9.8)recording and upload of the flight log (9.8) |
8.2 PrzyrządyInstruments
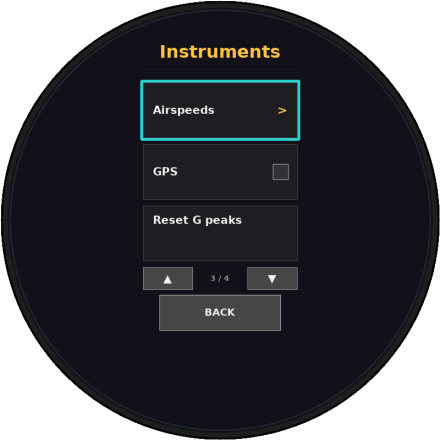
| PozycjaItem | OpisDescription |
|---|---|
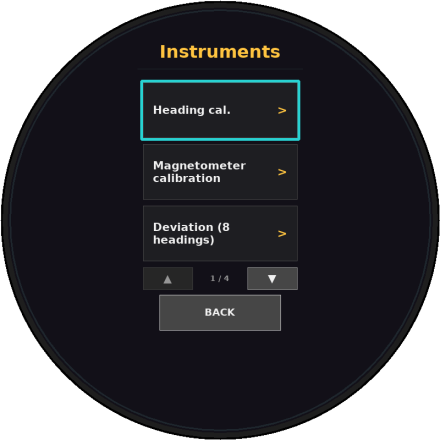
| Kalibracja kursuHeading cal. | ręczne przesunięcie kursu (punkt 9.5)manual heading offset (9.5) |
| Kalibracja magnetometruMagnetometer calibration | kalibracja okręgiem (punkt 9.2)circle calibration (9.2) |
| Dewiacja (8 kursów)Deviation (8 headings) | tabela dewiacji (punkt 9.3)deviation table (9.3) |
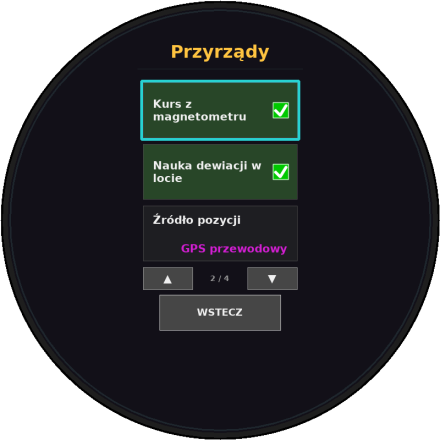
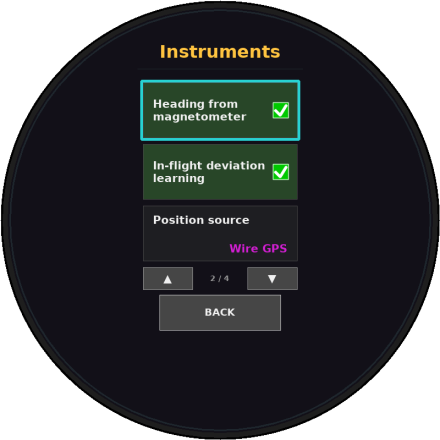
| Kurs z magnetometruHeading from magnetometer | włączone (domyślnie): kurs z magnetometru, GPS/ADS-L tylko jako zapas. Wyłączone: kurs z GPS/ADS-L, magnetometr jako zapas.on (default): heading from the magnetometer, GPS/ADS-L only as back-up. Off: heading from GPS/ADS-L, magnetometer as back-up. |
| Nauka dewiacji w locieIn-flight deviation learning | włączone (domyślnie): urządzenie samo uczy się tabeli dewiacji z lotów (punkt 9.4). Wyłączone: nie zbiera danych i nie zmienia tabeli.on (default): the unit learns the deviation table from flights by itself (9.4). Off: no data is collected and the table is not changed. |
| Źródło pozycjiPosition source | GPS przewodowy albo ADS-LWire GPS or ADS-L |
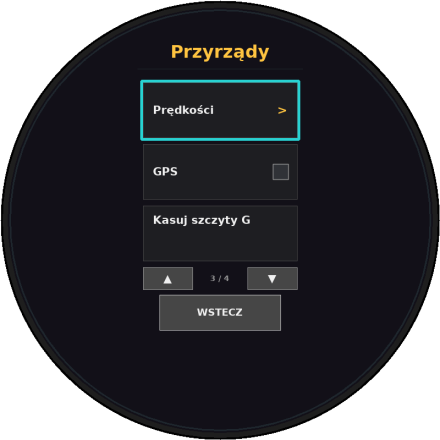
| PrędkościAirspeeds | prędkości charakterystyczne (punkt 9.6)characteristic speeds (9.6) |
| GPSGPS | zapasowe źródło dla taśm: gdy włączone, a czujnik prędkości lub barometr nie działa, taśma pokazuje dane z GPS (napis GS / GPS)back-up source for the tapes: when on and the airspeed sensor or barometer fails, the tape shows GPS data (label GS / GPS) |
| Kasuj szczyty GReset G peaks | kasuje szczyty przeciążeniomierzaclears the G-meter peaks |
| Kasuj naukę dewiacjiReset deviation learning | kasuje dane zebrane przez naukę dewiacji (punkt 9.4); ręcznej tabeli nie ruszaclears the data collected by deviation learning (9.4); a manual table is left untouched |
8.3 UlubioneFavorites
Własna lista skrótów do dowolnych pozycji menu. Przycisk EDYTUJ otwiera listę wszystkich pozycji do wyboru.Your own list of shortcuts to any menu items. EDIT opens the list of all items to choose from.
8.4 WyświetlanieDisplay
| PozycjaItem | OpisDescription |
|---|---|
| JasnośćBrightness | 10–100%, co 10%10–100%, in 10% steps |
| Podziałka kursuHeading scale | pierścień kompasucompass ring |
| Kurs liczbowoHeading number | kurs w okienkuheading box |
| Prędkość, WysokośćSpeed, Altitude | taśmytapes |
| PoślizgSlip | chyłomierzslip indicator |
| WariometrVariometer | plakietka prędkości pionowejvertical speed box |
| Pas startowy, Wskaźnik toru lotu, Mapa terenuRunway, Flight path marker, Ground map | rozdział 5.3chapter 5.3 |
| Bateria, Satelity GPSBattery, GPS satellites | plakietki; plakietka GPS przy awarii pojawia się zawsze, także wyłączonaboxes; the GPS box always appears on a fault, even when switched off |
| PrzeciążeniomierzG-meter | domyślnie wyłączonyoff by default |
| Prędkość nad ziemią (GS)Ground speed (GS) | plakietka GSGS box |
| Wielkość etykietLabel size | Mała / Średnia / Duża — małe napisy na tarczySmall / Medium / Large — small labels on the dial |
| Czułość na wibracjeVibration sensitivity | 10–100%; niższa wartość mocniej wygładza drgania wskazań kosztem wolniejszej reakcji10–100%; a lower value smooths vibration more strongly at the cost of slower response |
8.5 MapaMap
Warstwy: Strefy powietrzne, Lotniska, Przeszkody, Punkty VFR, VOR/NDB, PG/HG/termika, Koleje, Linie WN. Domyślnie wyłączone: Punkty VFR, VOR/NDB, PG/HG/termika.Layers: Airspace, Airports, Obstacles, Reporting pts, VOR/NDB, PG/HG/thermals, Railways, Power lines. Off by default: Reporting pts, VOR/NDB, PG/HG/thermals.
8.6 System
| PozycjaItem | OpisDescription |
|---|---|
| JęzykLanguage | PL / ENPL / EN |
| WiFiWiFi | punkt 9.79.7 |
| ZasilaniePower | Restart i Wyłącz (punkt 9.9)Restart and Shutdown (9.9) |
| PomocHelp | krótka instrukcja na ekranie, 14 stronshort on-screen guide, 14 pages |
9. ProceduryProcedures
9.1 Przed lotemBefore flight
- Włącz urządzenie przed uruchomieniem silnika i nie ruszaj samolotu, dopóki pasek postępu na ekranie startowym nie dojdzie do końca.Switch on before engine start and do not move the aircraft until the progress bar on the start-up screen is complete.
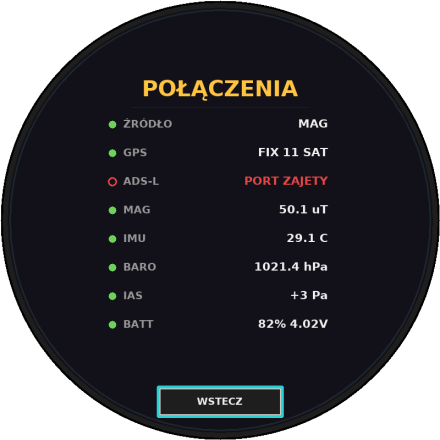
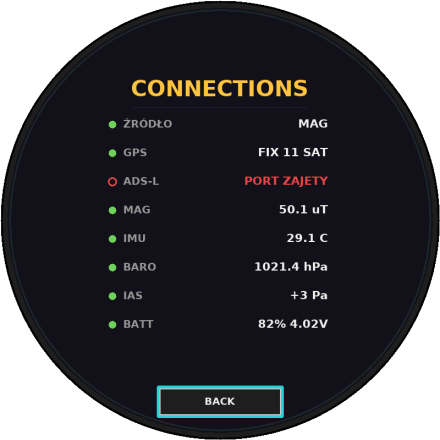
- Ustawienia → Informacje → Połączenia: sprawdź, że źródła mają zielone kropki, a wiersz MAG pokazuje ok. 50 µT.Settings → Info → Connections: check that the sources show green dots and the MAG row reads about 50 µT.
- Wróć na Horyzont i nastaw aktualne QNH pokrętłem ENC2.Return to the Horizon and set the current QNH with ENC2.
- Jeśli używasz przeciążeniomierza — skasuj szczyty G.If you use the G-meter — reset the G peaks.
- Dziennik lotu włączy się sam po ruszeniu z miejsca (punkt 9.8).The flight log starts by itself when the aircraft starts moving (9.8).
- Zaplanuj w locie 2–3 pełne zakręty 360° — z nich urządzenie liczy wiatr potrzebny do nauki dewiacji (punkt 9.4).Plan 2–3 full 360° turns in flight — the unit uses them to compute the wind needed for deviation learning (9.4).
9.2 Kalibracja magnetometru (okręgiem)Magnetometer calibration (circle)
Kompensuje stałe namagnesowanie elementów samolotu. Wykonywana na ziemi, przez przekołowanie jednego pełnego koła; znany kurs nie jest potrzebny. Pełna procedura z zrzutami ekranu: Kalibracja. Wykonuje się ją przed tabelą dewiacji i przed nauką dewiacji.Compensates the constant magnetisation of aircraft parts. Done on the ground by taxiing one full circle; no known heading is needed. Full procedure with screenshots: Calibration. It is done before the deviation table and before deviation learning.
9.3 Tabela dewiacji (8 kursów)Deviation table (8 headings)
Usuwa błędy kursu, których kalibracja okręgiem nie widzi: stałe przesunięcie (np. czujnik skręcony względem osi samolotu) i błąd zmieniający się dwa razy na obrót. Działa jak kompensacja kompasu: na kilku znanych kursach porównuje się wskazanie z rzeczywistym kursem, a urządzenie wylicza poprawkę. Ekran jest tylko po polsku — nazwy przycisków cytujemy dosłownie.Removes heading errors that the circle calibration cannot see: a constant offset (e.g. the sensor rotated relative to the aircraft axis) and an error that varies twice per revolution. It works like a compass swing: on several known headings the reading is compared with the actual heading and the unit computes a correction. The screen is in Polish only — button names are quoted verbatim.
Pomiar na ziemi może nie oddawać warunków lotu. Analiza lotów z 16–29.09.2026 pokazała, że w locie magnetometr widzi dodatkowe pole, którego nie ma na ziemi: na kursie ok. 090° kołowanie dawało błąd ok. +10°, a lot na tym samym kursie ok. −20°. Zalecana jest nauka dewiacji w locie (punkt 9.4); tabela ręczna zostaje jako opcja. Nauka startuje od aktywnej tabeli i przy pierwszej aktualizacji ją zastępuje.A measurement on the ground may not represent flight conditions. Analysis of the flights of 16–29 Sep 2026 showed that in flight the magnetometer sees an additional field that is absent on the ground: on a heading of about 090° taxiing gave an error of about +10°, flight on the same heading about −20°. In-flight deviation learning (9.4) is recommended; the manual table remains an option. Learning starts from the active table and replaces it at the first update.
| WarunekCondition | WymaganieRequirement |
|---|---|
| SamolotAircraft | stoi nieruchomo na każdym kursiestationary on each heading |
| SilnikEngine | pracuje, obciążenie elektryczne jak w locierunning, electrical load as in flight |
| MiejsceSite | z dala od hangarów, pojazdów i innych statków powietrznychaway from hangars, vehicles and other aircraft |
| Kurs odniesieniaReference heading | znany kurs magnetyczny osi samolotu, np. z róży kompasowej albo wzdłuż linii o znanym kursie magnetycznymknown magnetic heading of the aircraft axis, e.g. from a compass rose or along a line of known magnetic bearing |
| Liczba kursówHeadings | co najmniej 5 w 5 różnych sektorach po 45°; zalecane 8: N, NE, E, SE, S, SW, W, NWat least 5 in 5 different 45° sectors; 8 recommended: N, NE, E, SE, S, SW, W, NW |
- Ustawienia → Przyrządy → Dewiacja (8 kursów).Settings → Instruments → Deviation (8 headings).
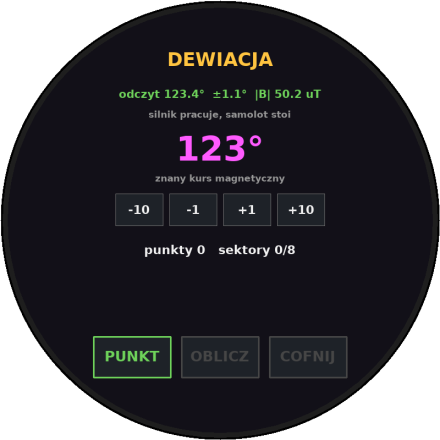
- Ustaw samolot na pierwszym znanym kursie. Nastaw ten kurs (liczba purpurowa) pokrętłem ENC2 albo przyciskami −10 / −1 / +1 / +10.Position the aircraft on the first known heading. Set that heading (magenta number) with ENC2 or the −10 / −1 / +1 / +10 buttons.
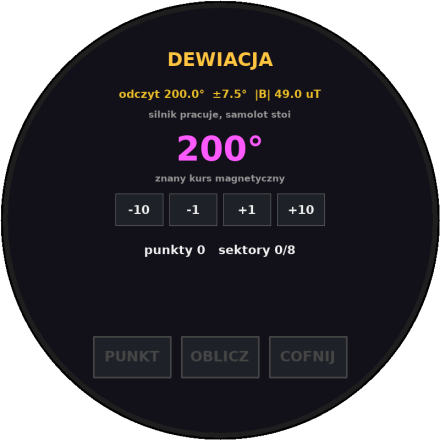
- Poczekaj, aż wiersz odczytu u góry będzie zielony (odczyt spokojny: rozrzut do 4° w ciągu 3 s). Bursztynowy odczyt oznacza, że samolot jeszcze się porusza — przycisk PUNKT jest wtedy nieaktywny.Wait until the reading line at the top is green (steady: spread within 4° over 3 s). An amber reading means the aircraft is still moving — the PUNKT (point) button is then disabled.
- Naciśnij PUNKT. Licznik punktów i sektorów rośnie; COFNIJ usuwa ostatni punkt.Press PUNKT (point). The point and sector counters increase; COFNIJ (undo) removes the last point.
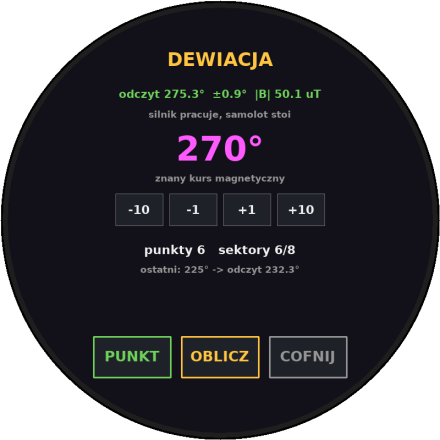
- Powtórz na kolejnych kursach. Przycisk OBLICZ staje się aktywny po 5 punktach w 5 sektorach.Repeat on the other headings. OBLICZ (compute) becomes active after 5 points in 5 sectors.
- Naciśnij OBLICZ i sprawdź wynik (tabela niżej). Gdy jest poprawny — ZAPISZ. Poprawka działa od razu, bez restartu. WRÓĆ pozwala dodać lub poprawić punkty.Press OBLICZ and check the result (table below). If it is valid — ZAPISZ (save). The correction applies immediately, no restart. WRÓĆ (back) lets you add or correct points.
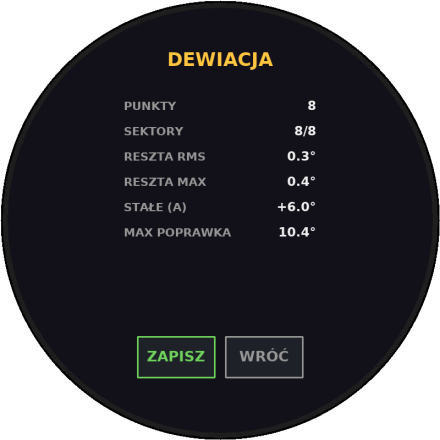
| Pozycja wynikuResult item | ZnaczenieMeaning |
|---|---|
| RESZTA RMS | zgodność punktów z wyliczoną krzywą; powyżej 4° wynik jest odrzucanyagreement of the points with the computed curve; above 4° the result is rejected |
| RESZTA MAX | największa odchyłka pojedynczego punktulargest deviation of a single point |
| STAŁE (A) | stałe przesunięcie kursuconstant heading offset |
| MAX POPRAWKA | największa poprawka na dowolnym kursie; powyżej 45° wynik jest odrzucanylargest correction on any heading; above 45° the result is rejected |
| KomunikatMessage | PrzyczynaCause |
|---|---|
| ZA MAŁO PUNKTÓW | mniej niż 5 punktówfewer than 5 points |
| ZA MAŁO RÓŻNYCH KURSÓW | punkty w mniej niż 5 sektorachpoints in fewer than 5 sectors |
| PUNKTY NIE PASUJĄ DO KRZYWEJ | błędnie nastawiony kurs odniesienia albo samolot poruszył się przy zapisiewrong reference heading set, or the aircraft moved while recording |
| POPRAWKA ZA DUŻA — SPRAWDŹ KURSY | błąd przekracza 45° — zwykle pomyłka w kursie odniesieniaerror exceeds 45° — usually a mistake in the reference heading |
Zapisanie tabeli kasuje ręczną Kalibrację kursu (punkt 9.5) — tabela zawiera już stałe przesunięcie. Aktywną tabelę usuwa przycisk USUŃ (widoczny, gdy nie ma nowych punktów), po drugim dotknięciu, gdy przycisk pokazuje NA PEWNO?. Strzałka WSTECZ porzuca niezapisane punkty.Saving the table clears the manual Heading calibration (9.5) — the table already contains the constant offset. The active table is deleted with USUŃ (delete; shown when there are no new points), on the second touch when the button reads NA PEWNO? (are you sure?). The BACK arrow discards unsaved points.
9.4 Nauka dewiacji w locieIn-flight deviation learning
Urządzenie samo uczy się tabeli dewiacji z kolejnych lotów, w warunkach lotu. Prawdziwy kurs dziobu liczy bez magnetometru: z zakrętu wyznacza wiatr (w zakręcie przy stałej prędkości wektor prędkości nad ziemią z GPS zatacza okrąg, którego środek to wiatr), a w locie prostym kurs dziobu to kierunek prędkości nad ziemią pomniejszonej o wiatr. Porównuje go z surowym kursem z magnetometru. Funkcja jest domyślnie włączona (Ustawienia → Przyrządy → Nauka dewiacji w locie) i nic nie trzeba uruchamiać.The unit learns the deviation table by itself from successive flights, under flight conditions. It computes the true nose heading without the magnetometer: a turn gives the wind (in a turn at constant speed the GPS ground-speed vector traces a circle whose centre is the wind), and in straight flight the nose heading is the direction of ground speed minus wind. This is compared with the raw magnetometer heading. The function is on by default (Settings → Instruments → In-flight deviation learning) and nothing needs to be started.
- W każdym locie wykonaj 2–3 pełne zakręty 360° ze stałą prędkością. Liczy się zakręt, w którym tor obróci się o co najmniej 200°; wiatr z zakrętu obowiązuje ±20 minut.In every flight fly 2–3 full 360° turns at constant speed. A turn counts when the track turns through at least 200°; the wind from a turn is used for ±20 minutes.
- Między zakrętami leć prosto na różnych kursach — nauka potrzebuje danych z wielu kierunków.Between turns fly straight on different headings — learning needs data from many directions.
- Po wylądowaniu (prędkość poniżej 25 kt przez minutę) urządzenie liczy tabelę. W trakcie lotu tabela nigdy się nie zmienia.After landing (speed below 25 kt for one minute) the unit computes the table. The table never changes during flight.
- Postęp i wynik każdej próby widać na stronie Stan (sekcja „Nauka dewiacji w locie”).Progress and the result of every attempt are shown on the Status page (section “Nauka dewiacji w locie”).
| BezpiecznikSafeguard | WartośćValue |
|---|---|
| Pierwsza tabelaFirst table | po co najmniej 2 lotach z danymiafter at least 2 flights with data |
| Pokrycie kursówHeading coverage | dane w co najmniej 4 z 8 sektorów po 45° i co najmniej 180° kursówdata in at least 4 of 8 45° sectors and at least 180° of headings |
| Co się uczyWhat is learned | stałe przesunięcie i błąd zmieniający się raz na obrót (A, B, C); składniki „dwa razy na obrót” nie są uczoneconstant offset and the once-per-revolution error (A, B, C); the twice-per-revolution terms are not learned |
| Zmiana na jedną aktualizacjęChange per update | najwyżej 10° na współczynnik — tabela dochodzi do wyniku stopniowo, przez kilka lotówat most 10° per coefficient — the table converges gradually over several flights |
| GraniceLimits | rozrzut danych do 15°, poprawka do 40°; inaczej tabela nie jest zmienianadata spread up to 15°, correction up to 40°; otherwise the table is not changed |
| PamięćMemory | ostatnie 6 lotów, starsze z mniejszą wagąthe last 6 flights, older ones weighted less |
| Dane odrzucaneData rejected | pole |B| poza 35–65 µT, przyspieszenie różne od 1 g o ponad 0,1 g, brak fiksu GPS, prędkość poniżej 50 ktfield |B| outside 35–65 µT, acceleration off 1 g by more than 0.1 g, no GPS fix, speed below 50 kt |
Zastosowanie wyuczonej tabeli, tak jak ręcznej, kasuje ręczną Kalibrację kursu (punkt 9.5). Kasuj naukę dewiacji usuwa zebrane dane (poprzedni plik zostaje jako kopia) oraz tabelę, jeśli pochodziła z nauki; tabeli zrobionej ręcznie nie rusza. Nauka usuwa tylko tę część błędu, która powtarza się zależnie od kursu — zakłóceń zmiennych w czasie żadna tabela nie usunie.Applying a learned table, like a manual one, clears the manual Heading calibration (9.5). Reset deviation learning deletes the collected data (the previous file is kept as a copy) and the table if it came from learning; a manually made table is left untouched. Learning removes only the part of the error that repeats with heading — time-varying disturbances cannot be removed by any table.
9.5 Kalibracja kursu (ręczna)Heading calibration (manual)
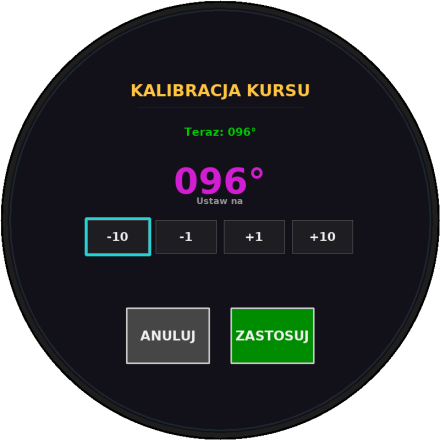
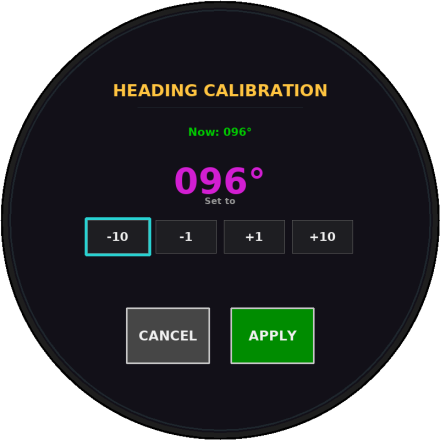
Ustawia jedno stałe przesunięcie kursu. Wiersz Teraz pokazuje bieżący kurs, liczba purpurowa — kurs, który ma być pokazywany. Nastaw go przyciskami ±1 / ±10 albo ENC2 i naciśnij ZASTOSUJ. Po wykonaniu tabeli dewiacji ręczna kalibracja zwykle nie jest potrzebna.Sets a single constant heading offset. Now shows the current heading, the magenta number is the heading to be displayed. Set it with ±1 / ±10 or ENC2 and press APPLY. After a deviation table the manual calibration is usually not needed.
9.6 Prędkości charakterystyczneCharacteristic airspeeds
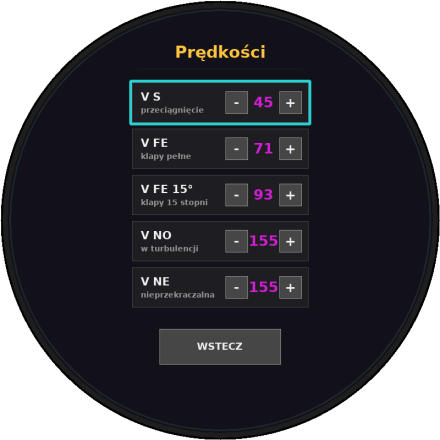
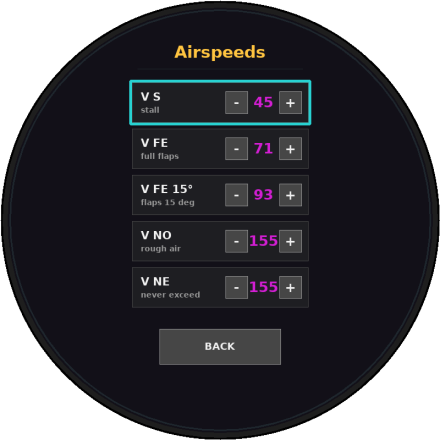
Ustawienia → Przyrządy → Prędkości: VS, VFE, VFE 15°, VNO, VNE w węzłach IAS, przyciski − / + albo ENC2 (1 kt), zakres 20–250 kt. Gdy kolejność prędkości jest nielogiczna, ekran pokazuje ostrzeżenie. Wartości brać wyłącznie z instrukcji użytkowania danego samolotu. Domyślne wartości dotyczą SP-YAC: 45 / 71 / 93 / 155 / 155 kt.Settings → Instruments → Airspeeds: VS, VFE, VFE 15°, VNO, VNE in knots IAS, − / + buttons or ENC2 (1 kt), range 20–250 kt. If the order of the speeds is inconsistent, the screen shows a warning. Take the values only from the flight manual of the aircraft. The defaults apply to SP-YAC: 45 / 71 / 93 / 155 / 155 kt.
9.7 WiFi
Ustawienia → System → WiFi: lista sieci w zasięgu, ODŚWIEŻ szuka ponownie. Po wyborze sieci hasło wpisuje się na klawiaturze ekranowej. Sieci już zapisane łączą się bez hasła. + Własna sieć pozwala wpisać nazwę sieci niewidocznej na liście.Settings → System → WiFi: list of networks in range, RESCAN searches again. After choosing a network the password is entered on the on-screen keyboard. Saved networks connect without a password. + Custom network allows entering the name of a network not shown in the list.
9.8 Dziennik lotu i wysyłkaFlight log and upload
Dziennik zapisuje wskazania i surowe dane czujników ok. 25 razy na sekundę. Włącza się sam, gdy samolot ruszy (prędkość nad ziemią od ok. 5 km/h) albo — bez pozycji — gdy prędkość przyrządowa przekroczy 20 kt. Kończy się, gdy samolot stoi przez 90 s. Postój dłuższy niż 90 s (np. próba silnika) dzieli lot na kilka plików.The log records indications and raw sensor data about 25 times per second. It starts by itself when the aircraft moves (ground speed from about 5 km/h) or — without a position — when airspeed exceeds 20 kt. It stops when the aircraft has been stationary for 90 s. A stop longer than 90 s (e.g. engine run-up) splits the flight into several files.
Gdy urządzenie ma dostęp do internetu, zakończone loty są wysyłane na serwer automatycznie, co ok. 15 minut. Na ekranie Ustawienia → Informacje → Dziennik lotu można włączyć nagrywanie ręcznie i wysłać loty od razu przyciskiem WYŚLIJ LOGI. Komunikaty: Wysłano n lotów, Nie ma nowych lotów, Brak internetu — spróbuj w zasięgu WiFi, Nie udało się wysłać. Wysłane loty są na stronie Loty.When the unit has internet access, completed flights are uploaded to the server automatically about every 15 minutes. On Settings → Info → Flight log recording can be started manually and flights uploaded at once with SEND LOGS. Messages: Sent n flights, No new flights, No internet - try within WiFi range, Upload failed. Uploaded flights appear on the Flights page.
9.9 WyłączanieShutdown
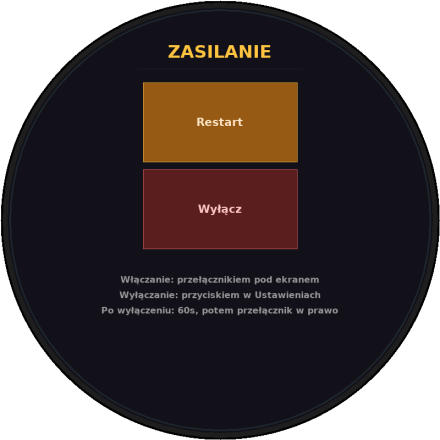
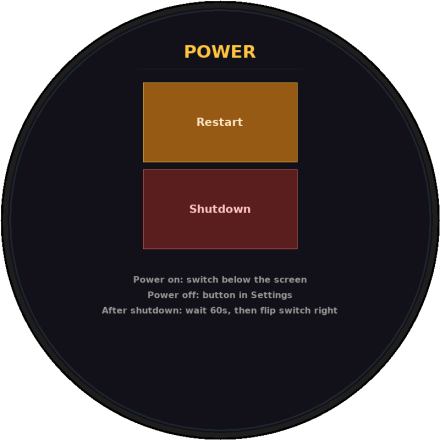
- Przejdź na stronę Zasilanie (ostatnia strona, jedno przesunięcie w lewo od Horyzontu) albo Ustawienia → System → Zasilanie.Go to the Power page (the last page, one step left of the Horizon) or Settings → System → Power.
- Przytrzymaj przycisk Wyłącz przez 3 s. Krótkie dotknięcie nic nie robi — to zabezpieczenie przed przypadkowym wyłączeniem. Tak samo działa Restart.Hold the Shutdown button for 3 s. A short touch does nothing — this protects against accidental shutdown. Restart works the same way.
- Odczekaj 60 s, potem przestaw przełącznik pod ekranem w prawo.Wait 60 s, then move the switch below the screen to the right.
10. Kolory, komunikaty i stany awaryjneColours, messages and failure states
Zasada: awaria ma być widoczna, a nie zamrożona. Gdy czujnik przestaje odpowiadać, urządzenie nie pokazuje ostatniej znanej wartości, tylko zmienia napis, kolor albo pokazuje kreski.Principle: a failure must be visible, not frozen. When a sensor stops responding, the unit does not keep showing the last known value; it changes the label or colour, or shows dashes.
| KolorColour | ZnaczenieMeaning |
|---|---|
| białywhite | wskazanie normalnenormal indication |
| bursztynowyamber | wskazanie z ograniczoną pewnościąindication with limited confidence |
| czerwonyred | brak danych lub awariano data or failure |
| purpurowymagenta | wartość nastawiana przez użytkownikavalue being set by the user |
| zielony (menu)green (menus) | dane na żywo, element włączonylive data, item enabled |
| ObjawSymptom | Znaczenie i postępowanieMeaning and action |
|---|---|
| kurs bursztynowyamber heading | magnetometr nie daje wiarygodnego odczytu; kurs z GPS/ADS-L (kierunek ruchu) albo z żyroskopu. Sprawdź wiersz MAG w Połączeniach.the magnetometer gives no valid reading; heading from GPS/ADS-L (track) or the gyro. Check the MAG row in Connections. |
| taśma prędkości z napisem GSairspeed tape labelled GS | czujnik prędkości przyrządowej nie odpowiadathe airspeed sensor is not responding |
| taśma wysokości z napisem GPSaltitude tape labelled GPS | barometr nie odpowiada; wysokość z GPS nie zależy od QNHthe barometer is not responding; GPS altitude does not depend on QNH |
| SAT ---, czerwoneSAT ---, red | brak pozycji GPS albo brak danych dłużej niż 5 sno GPS position, or no data for more than 5 s |
| SAT z liczbą, bursztynoweSAT with a number, amber | mniej niż 5 satelitówfewer than 5 satellites |
| POS ADS-L, czerwonePOS ADS-L, red | brak danych z ADS-L dłużej niż 5 sno ADS-L data for more than 5 s |
| GS --GS -- | brak pozycji GPSno GPS position |
Ekran PołączeniaConnections screen
Każdy wiersz ma kropkę (zielona — działa, bursztynowa — problem, czerwone kółko — brak) i bieżącą wartość. Wiersze: ŹRÓDŁO, GPS, ADS-L, MAG, IMU, BARO, IAS, BATT. Typowe komunikaty: BRAK (brak urządzenia), BEZ ODCZYTU / BEZ DANYCH, CISZA n s (dane przestały napływać), SZUKAM (GPS bez pozycji), PORT ZAJETY (ADS-L nieaktywne, bo port używa inne źródło). Etykiety są techniczne i nie są tłumaczone.Each row has a dot (green — working, amber — problem, red circle — missing) and the current value. Rows: ŹRÓDŁO (source), GPS, ADS-L, MAG, IMU, BARO, IAS, BATT. Typical messages: BRAK (not present), BEZ ODCZYTU / BEZ DANYCH (no reading / no data), CISZA n s (data stopped n s ago), SZUKAM (GPS searching), PORT ZAJETY (ADS-L inactive, port used by another source). The labels are technical and not translated.
11. Dane techniczneTechnical data
| ParametrParameter | WartośćValue |
|---|---|
| KomputerComputer | Raspberry Pi 4B |
| WyświetlaczDisplay | okrągły, 800 × 800 px, dotykowy jednopunktowyround, 800 × 800 px, single-touch |
| Czujnik inercyjnyInertial sensor | ICM-20948, próbkowanie 50 HzICM-20948, sampled at 50 Hz |
| PołożenieAttitude | filtr Fusion (x-io Technologies) z korektą siły odśrodkowej z prędkości przyrządowejFusion filter (x-io Technologies) with centripetal correction from indicated airspeed |
| MagnetometrMagnetometer | PNI RM3100 w ogonie samolotu, odczyt 5 HzPNI RM3100 in the aircraft tail, read at 5 Hz |
| Ciśnienie statyczneStatic pressure | MS5607 (płytka HW-291)MS5607 (HW-291 board) |
| Ciśnienie dynamiczneDifferential pressure | MS4525DO |
| PozycjaPosition | GPS USB (VK-162) albo ADS-LUSB GPS (VK-162) or ADS-L |
| ZasilaniePower | moduł UPS z bateriąUPS module with battery |
| SterowanieControls | ekran dotykowy, podwójne pokrętło MobiFlighttouch screen, MobiFlight dual rotary encoder |
| KursHeading | magnetyczny; deklinacja przyjęta dla EPBI: 6,9° Emagnetic; declination used for EPBI: 6.9° E |
| QNHQNH | 950–1050 hPa, krok 1 hPa950–1050 hPa, 1 hPa steps |
| Dziennik lotuFlight log | plik CSV, ok. 25 zapisów na sekundęCSV file, about 25 records per second |